초휘 개발기 6 — 뼈가 어긋나면 춤이 틀어진다
사람 동작을 초휘에게 옮기는 방법은 크게 둘이에요. 관절이 '어디에' 있는지를 옮기는 위치 전달, 뼈가 '얼마나 돌았는지'를 옮기는 회전 전달이에요.
10월 17일, 처음엔 회전 전달을 썼다가 두 번 실패했어요. 그래서 춤 공정에서 이미 검증된 위치 전달로 바꿨고, 걷기는 아홉 가지 검사를 모두 통과했어요. 이게 한동안 기준이 됐어요.
10월 19일 아침, 만든 사람이 물었어요. "표준 뼈대 인형의 뼈대로 그대로 돌리면 되는 것 아니냐." 다시 회전 전달을 시험했어요. 계산 자체는 맞았어요. 쉼 자세 차이 0.11도, 몸 안으로 들어감 0. 그런데 걷기 검사는 9개 중 3개, 주먹질은 4개만 통과했어요. 발 17도, 몸통 9도, 정강이 5도만큼 늘 일정하게 어긋났거든요.
어디서 온 차이인지 재 봤어요. 초휘와 표준 인형(와이봇)의 팔·다리·발 차이는 0~2.8도로 작았어요. 그런데 걷기 동작을 받아 온 인형은 와이봇이 아니라 비슷하게 생긴 다른 인형(엑스봇)이었고, 와이봇과 최대 16.5도 달랐어요. 발 17도 차이는 초휘가 아니라 출처 쪽에서 온 거였어요.
그래서 '뼈 정렬' 단계를 새로 만들었어요. 뼈마다 두 방향을 맞추는 식이에요. 먼저 뼈가 가리키는 방향(부모에서 자식으로)을 맞추고, 다음으로 그 뼈가 비틀린 정도를 자식 뼈 방향으로 맞춰요. 추측 없이 계산으로 딱 떨어지는 식이라 정렬 뒤 방향 차이는 0도가 됐고, 걷기는 6개까지 올랐어요.
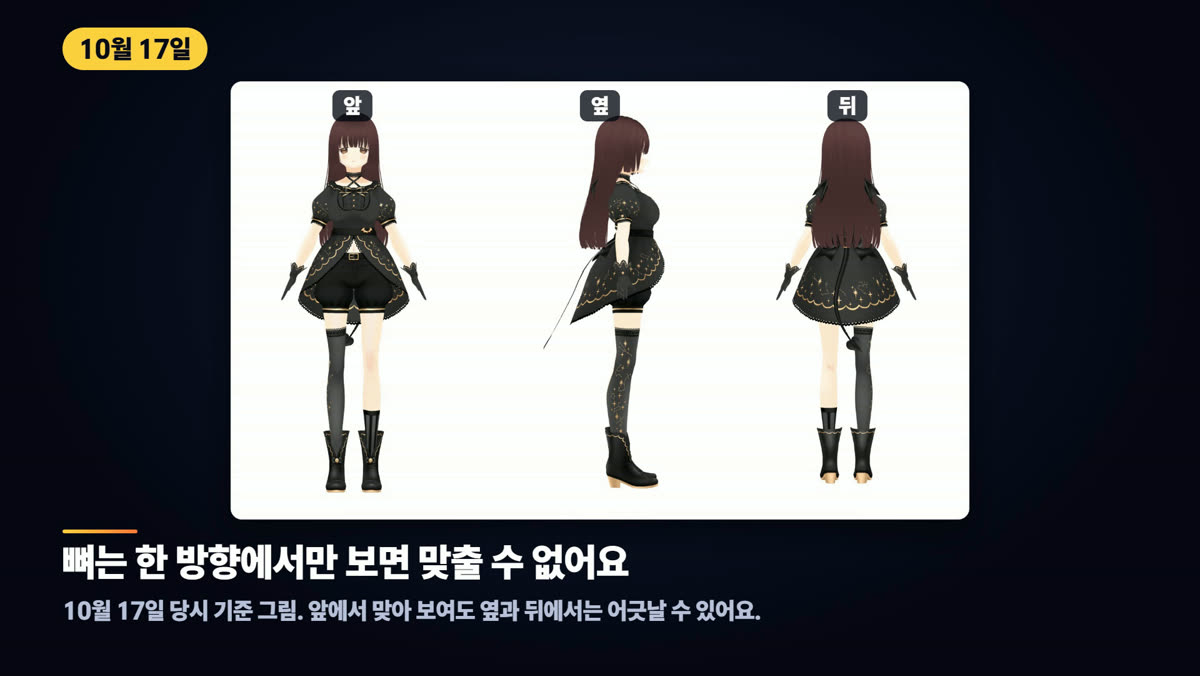
만든 사람은 "앞에서만 보지 말고 위·아래·앞·뒤·양옆 여섯 방향에서 다 보고 팔다리에 맞추라"고 했어요. 여섯 방향에서 재 보니 방향은 모두 0도인데, 끝점 위치는 다리 2.7~5.2센티미터, 손 7~12센티미터, 머리 15.6센티미터씩 늘 어긋났어요. 초휘의 위팔이 3.8센티미터, 아래팔이 5.6센티미터 짧기 때문이에요. 회전으로 옮기면 방향은 맞고 위치가 틀리고, 위치로 옮기면 그 반대예요. 길이가 다르면 둘 다 맞출 수는 없어요. 같은 실패가 세 번째라 여기서 멈추고 길을 바꿨어요.
마지막 열쇠는 골반이었어요. 엉덩이의 비틀림을 '둘째 자식 뼈' 기준으로 재고 있었는데, 이걸 좌우 허벅지 머리를 잇는 골반 축으로 바꿨어요. 그리고 온몸은 맞춘 뼈의 회전으로 옮기고, 발은 디딜 때 바닥에 고정하는 섞은 길로 걷기 9개 모두 통과, 위치 전달과 같은 점수가 됐어요.
다음 꼭지는 이 일을 블렌더 부품으로 하나씩 쪼갠 이야기예요.